1. 安装ROS
1.1 配置Ubuntu存储库
配置Ubuntu存储库允许”restricted,” “universe,” and “multiverse.”。
1.2 配置sources.list
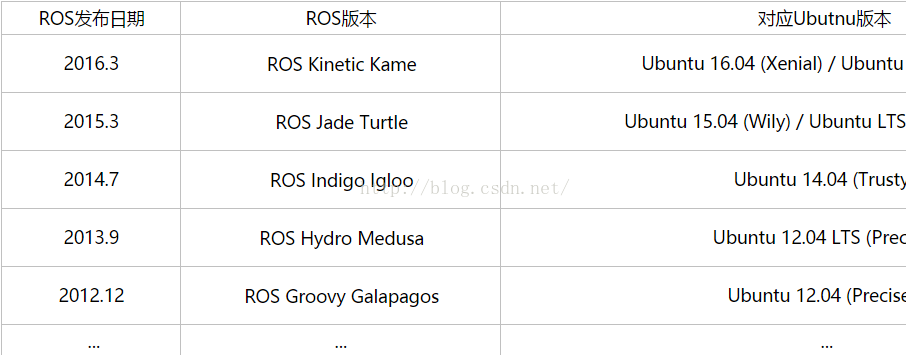
设置计算机软件源来自packages.ros.org。按照对应Ubuntu版本选择ROS版本和软件源
1 | sudo sh -c ' |
1.3 设置KEY
1 | sudo apt-key adv --keyserver hkp://ha.pool.sks-keyservers.net:80 --recv-key 421C365BD9FF1F717815A3895523BAEEB01FA116 |
如果在连接密钥服务器时遇到问题,可以尝试在上一个命令中替换hkp://pgp.mit.edu:80或hkp://keyserver.ubuntu.com:80。
1.4 安装
1.4.1 更新软件源
1 | sudo apt-get update |
1.4.2 任选其一即可
Desktop-Full Install: (推荐) : ROS, rqt, rviz, robot-generic libraries, 2D/3D simulators and 2D/3D perception
1 | sudo apt-get install ros-melodic-desktop-full |
Desktop Install: ROS, rqt, rviz, and robot-generic libraries
1 | sudo apt-get install ros-melodic-desktop |
ROS-Base: (Bare Bones) ROS package, build, and communication libraries. No GUI tools.
1 | sudo apt-get install ros-melodic-ros-base |
Individual Package: You can also install a specific ROS package (replace underscores with dashes of the package name):
1 | sudo apt-get install ros-melodic-PACKAGE |
eg:
1 | sudo apt-get install ros-melodic-slam-gmapping |
寻找可用的软件包:
1 | apt-cache search ros-melodic |
1.5 初始化rosdep
在使用ROS之前,您需要初始化rosdep。rosdep使您可以轻松地为要编译的源安装系统依赖项,并且需要在ROS中运行一些核心组件。
1 | sudo rosdep init |
1.6 环境设置
每次启动新shell时ROS环境变量自动添加到bash会话
1 | echo " |
如果安装了多个ROS分发,~/.bashrc必须只能对你当前正在使用的版本source操作
如果您只想更改当前shell的环境,而不是上面的类型,则可以键入:
1 | source /opt/ros/melodic/setup.bash |
如果使用zsh而不是bash,则需要运行以下命令来设置shell:
1 | echo " |
1.7 构建包的依赖关系
到目前为止,您已经安装了运行核心ROS软件包所需的内容。要创建和管理自己的ROS工作区,可以单独分发各种工具和要求。例如,rosinstall是一种常用的命令行工具,使您可以使用一个命令轻松下载ROS包的许多源树。要安装此工具和其他依赖项以构建ROS包,请运行:
1 | sudo apt-get install python-rosinstall python-rosinstall-generator python -wstool build-essential |
1.8 Build farm status
The packages that you installed were built by the ROS build farm. You can check the status of individual packages here.
2. 可以接下来的教程了
http://wiki.ros.org/ROS/Tutorials
(翻译将会持续进行更新)
本文早期发布于个人 CSDN 博客:查看原文
